
結論からいうと、フィジカルAIの導入は、現場データの収集、仮想空間での学習、安全性の検証を重ね、現場で改善する流れが要点です。
以下では、仕組み、2026年の発表、製造・物流への影響、導入前の確認事項を整理します。技術動向と実証の見方も取り上げます。
※本記事は2026年8月12日時点の情報です。
AIシステム開発の種類・工程・費用・会社選定までの全体像については、無料ホワイトペーパー「AIシステム開発の完全ガイドブック」で詳しく解説しています。
この記事でわかること
この記事では、フィジカルAIの仕組みから2026年の動向、製造・物流での活用、導入前の確認事項までを取り上げます。
- フィジカルAIが従来の固定自動化と異なる理由
- 2026年の主要発表から見える製造・物流への波及
- シミュレーション、データ、エッジ推論が導入成否を分ける点
- 導入前に確認する安全・ROI・運用の項目
フィジカルAIとは?固定自動化から「認識して動く」仕組みへ
従来の産業用ロボットは、決められた位置の部品を決められた軌道で運ぶ処理が得意でした。環境や部品が変わると、専門家がプログラムや治具を調整します。
フィジカルAIは、カメラや力覚などのセンサーで周囲を理解します。自然言語の指示や状況に応じて、作業計画と動作を選ぶ方向へ進化しています。
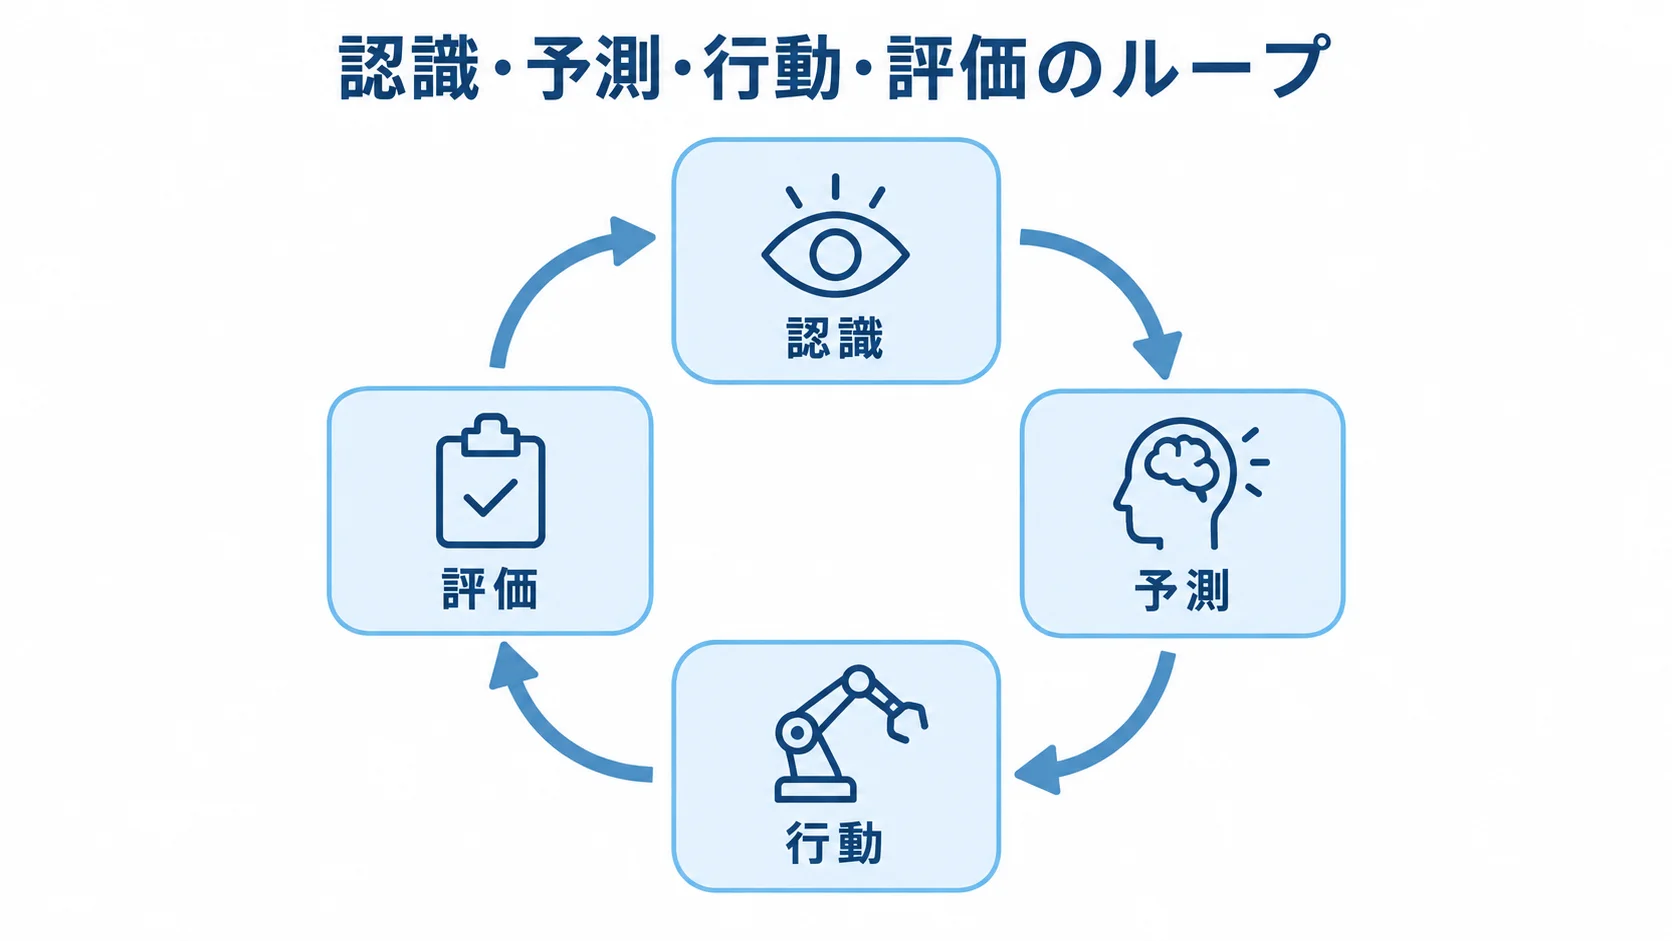
中心にあるのは「認識・予測・行動・評価」のループ
現場で使えるフィジカルAIでは、認識・予測・行動・評価を一連の流れとして設計します。
- 認識:対象を捉え、現場の状態を理解する
- 予測:次に起きる状態を見立てる
- 行動:状況に応じた動作を実行する
- 評価:作業が成功したかを確かめる
- 失敗時の対応:停止、やり直し、人への引き継ぎを設計する
この設計まで行って初めて、業務システムとして扱えます。これは、デジタル業務のAIエージェント実行ループが、物理的な安全制約の下で動くものと考えると理解しやすいでしょう。
AIを単体ツールではなく業務プロセスへ組み込む考え方は、AIエージェント導入事例で扱う進め方とも共通します。対象業務・権限・評価指標を先に決めます。
2026年の発表から見る最前線|モデル、シミュレーション、実運用
2026年4月、Google DeepMindはGemini Robotics-ER 1.6を発表しました。視覚・空間理解、タスク計画、作業の成功判定を担う推論モデルです。
GoogleはGoogle AI StudioとGemini APIから開発者が試せると説明しています。Boston Dynamicsとの連携では、圧力計などの計器を読む用途も紹介されました。
この発表は、低レベル制御だけでなく、現場を読み次の作業へ進める判断層も重要になっていることを示します。
NVIDIAは2026年3月のGTCで、ロボット基盤モデル、合成データ、シミュレーションを組み合わせる開発基盤を打ち出しました。
さらにCosmos 3では、シーンや動作を理解し、関節角度・グリッパー位置・軌道などの行動データを生成する方向が示されています。
現場だけで危険な試行を重ねず、仮想環境で長尾ケースをつくり、実機テストへ絞り込む考え方です。
| 発表・取り組み | 発表内容 | 企業側の含意 |
|---|---|---|
| Google DeepMind | Gemini Robotics-ER 1.6を開発者向けに提供。空間理解・計画・成功判定・計器読取りを説明 | 検査や巡回など、認識と判断が必要な業務を候補にできる |
| NVIDIA | GR00T、Cosmos、Isaacなど、学習・合成データ・評価・エッジ実行を連携 | ロボット本体だけでなく開発基盤とデータ基盤を選ぶ必要がある |
| AWS / NEURA Robotics | クラウド学習と実データを組み合わせ、Amazonは一部フルフィルメントセンターでの検討を表明 | 物流では現場データを継続的に学習へ戻す設計が競争力になる |
| Agility Robotics | Digitの能力開発拠点を新設し、倉庫・製造などでの商用展開を説明 | ヒューマノイドも「研究」だけでなく業務単位で評価する段階に入る |
ただし、これらは各社の発表であり、すべての工場や倉庫で同じ成果が出るとは限りません。ABBとNVIDIAは、シミュレーションと実機の相関や導入時間の改善を自社発表で示しています。
実際の効果は設備、品種、安全基準、現場の作業設計で変わります。導入判断では、発表値を自社の小さな実証で再現できるか確認します。
製造・物流への含意|最初に変わるのはどの仕事か
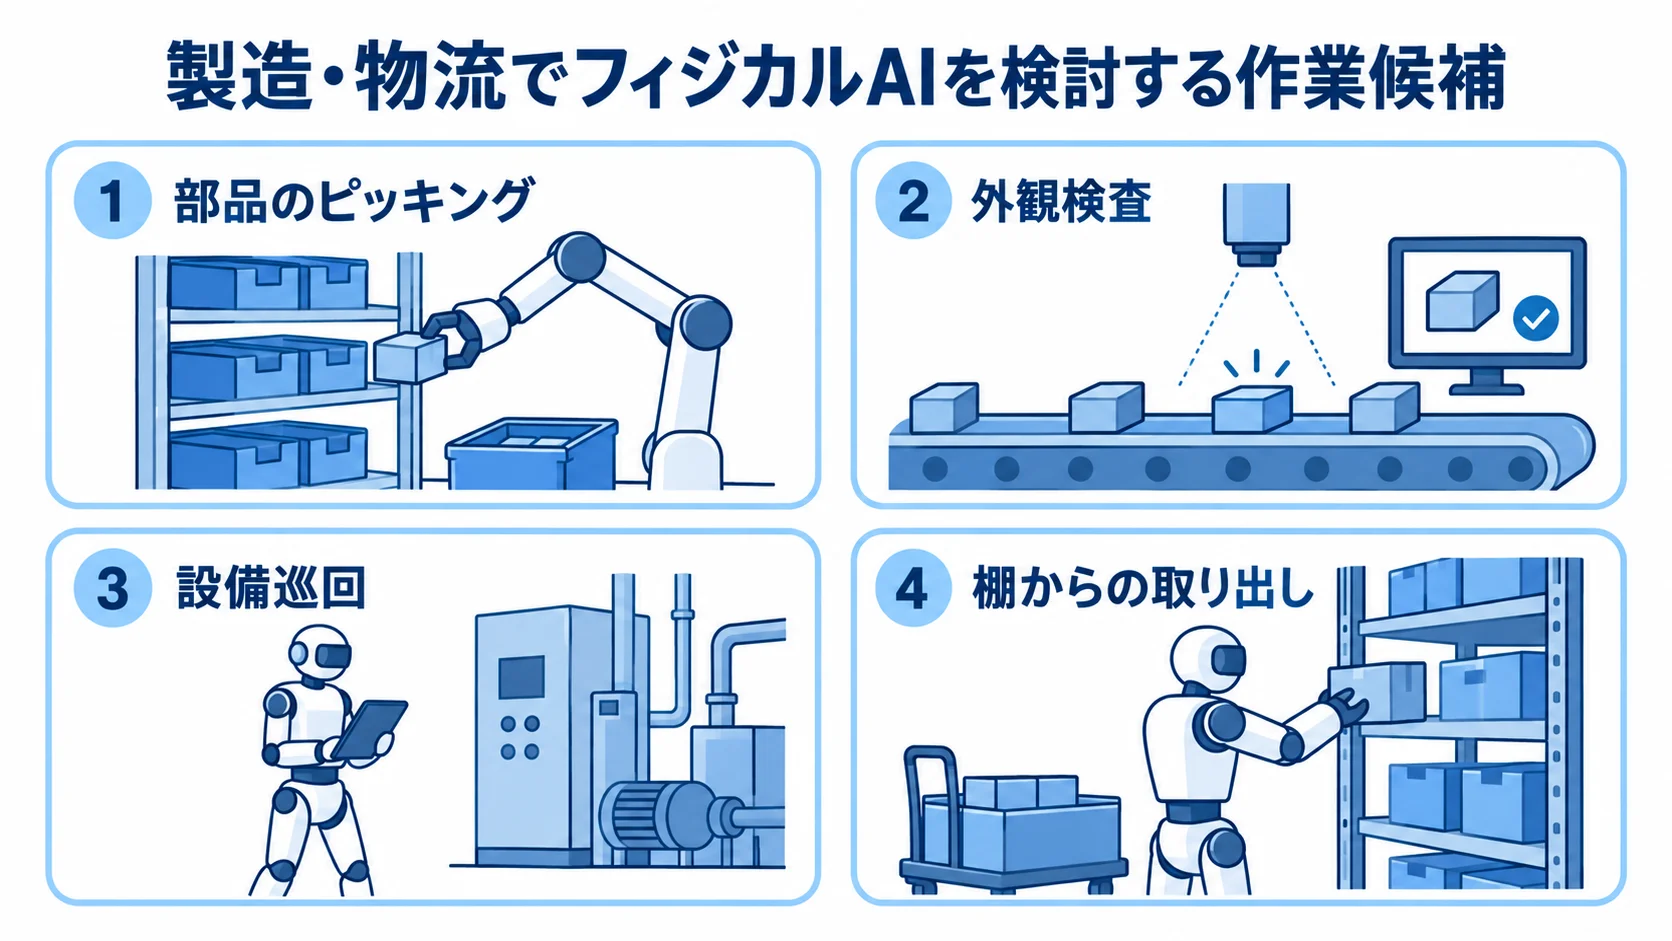
製造では、品種切り替えの多い組立、部品のピッキング、外観検査、設備巡回が候補になります。完全無人化を最初の目標にする必要はありません。
ばらつきのある対象を見分ける、作業者へ部品を届ける、異常を早期に知らせるなど、人の判断と身体負荷を補助する用途から始めると検証しやすいでしょう。
物流では、棚からの取り出し、搬送、荷姿の確認、出荷前の検品など、繰り返しが多く人が不足しやすい作業が中心です。
AWSとNEURAの発表が示すように、物流ロボットの価値は本体の動作だけではありません。センサー情報を蓄積し、シミュレーションで改善して複数拠点へ展開できることも価値になります。
ヒューマノイドを導入することが目的ではない
ヒューマノイドは既存の人間向け設備を使いやすい可能性がありますが、すべての作業に最適とは限りません。
搬送なら専用のAMR、検査なら固定カメラ、危険な巡回なら四足ロボットが適する場合もあります。人型かどうかではなく、対象作業の変動、必要な可動範囲、安全距離、停止時の業務影響で比較します。
業務候補を洗い出す際は、生成AI活用事例のように、作業時間だけでなく品質、確認、例外処理、現場教育まで分解して効果を見積もる方法が有効です。
導入前チェック|データ・安全・ROIを同時に設計する
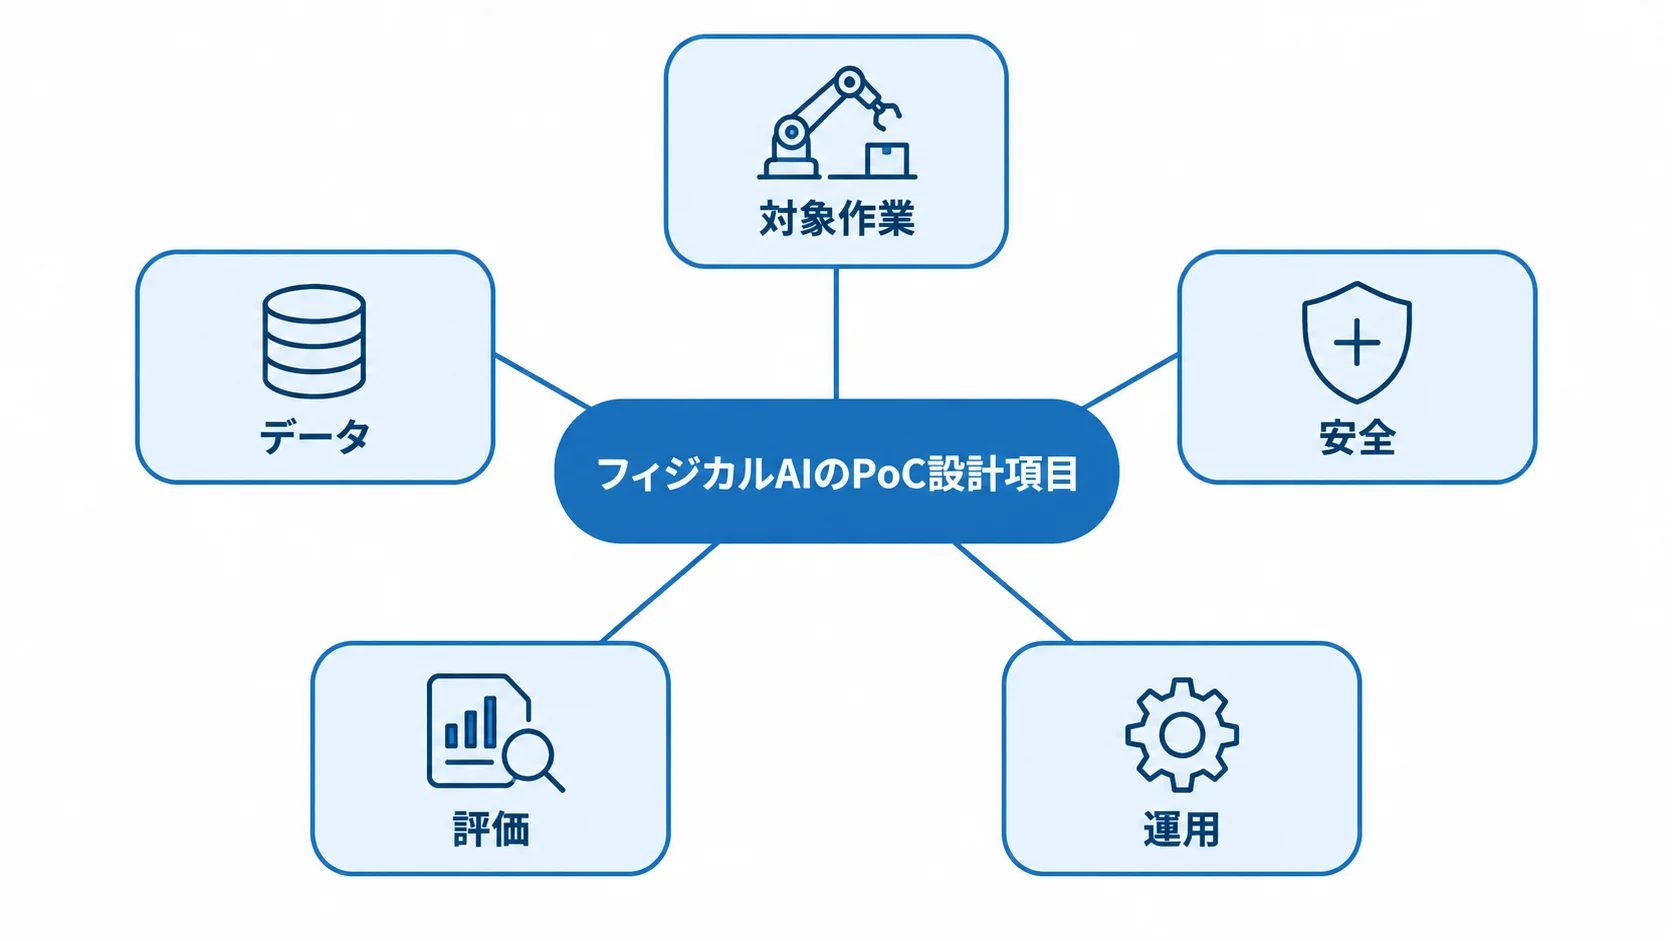
フィジカルAIのPoCでは、モデル精度だけを測ると失敗しやすくなります。現場責任者、情報システム、設備・安全担当が同じ基準で確認します。
- 対象作業:成功・例外・停止・人への引き継ぎ条件を言語化する
- データ:映像、センサー、操作履歴の収集範囲と学習利用を決める
- 安全:速度・荷重・可動範囲、非常停止、フェイルセーフ、再開手順を定める
- 評価:成功率、サイクルタイム、再試行率、誤停止、保守時間を測る
- 運用:更新、ログ保存、現場教育、故障時の代替手順と責任者を決める
ROIは人件費の削減だけで計算しません。設備停止の削減、立ち上げ期間の短縮、安全な業務への移行、複数拠点への展開も含めます。
データのラベル付け、安全審査、保守の費用が抜けると、PoCから本番へ進む段階で見積もりが崩れます。
ロボットが外部APIやクラウドへ接続する場合、現場ネットワークとAI基盤の権限を分けます。AIエージェントを業務へ接続する場合と同様に、指示を出す人、アクセス先、残すログを事前に決めます。
フィジカルAIのまとめ|現場の小さなループから始める
2026年のフィジカルAIでは、ロボット本体に加えて推論モデル、シミュレーション、合成データが開発に使われています。クラウドとエッジ計算も一つの開発ループへ統合される段階にあります。
Google DeepMindは空間理解と成功判定を、NVIDIAは学習・シミュレーション基盤を示しました。AWSとNEURAは実データを含む展開を、Agilityは商用環境での能力開発を示しました。
企業の現実的な第一歩は、工場や倉庫全体を一気に自律化することではありません。変動が大きく、作業者の負担が重く、成功条件を測れる一つの作業を選びます。
シミュレーションと実機の差、失敗時の安全、改善に必要なデータを確かめます。設備投資だけでなく、継続的な業務改善の仕組みとして設計できるかが導入効果を左右します。
よくある質問(FAQ)
Q. フィジカルAIとは何ですか?
フィジカルAIは、センサーで現実世界を理解し、AIが状況を推論してロボットや自律機械の動作へつなげる考え方です。認識に加え、計画、実行、成功判定、安全な停止まで含みます。
Q. 製造・物流では何から使うべきですか?
部品ピッキング、搬送、外観検査、設備巡回、出荷前検品など、成功条件と例外を測りやすく、作業者の負担が大きい業務から始めるのが現実的です。専用ロボットや固定カメラも比較します。
Q. フィジカルAIの導入で最も重要な準備は?
対象作業の成功・停止・引き継ぎ条件を定義し、実データとシミュレーションで安全と性能を検証します。PoCでは成功率に加え、再試行率、誤停止、保守時間、現場教育も測ります。
Q. 2026年の発表は、そのまま導入効果を保証しますか?
保証しません。各社の発表は技術の方向性や検証例を示すものです。自社の設備、品種、安全基準、ネットワーク、保守体制で成果が出るか、小さな実証と本番に近いデータで確認してください。
参考情報:
- Google DeepMind「Gemini Robotics-ER 1.6」
- NVIDIA「How Cosmos 3 Helps Physical AI Think Before It Acts」
- Amazon AWS Press Center「NEURA Robotics and AWS Enter Strategic Collaboration」
- Agility Robotics「Opens New Fremont Facility」
- NVIDIA「ABB Robotics Taps NVIDIA Omniverse」
関連記事
関連するAI活用事例やエージェントの設計・運用については、次の記事で紹介しています。
- AIエージェント導入事例で見る業務設計
- 生成AI活用事例から学ぶ効果測定
- Gemini Enterpriseのエージェント基盤
- AWS Kiro Crewのマルチエージェント構成
- AgentOpsでAIエージェントを監視する方法
▼開発を相談する前に読みたい無料ホワイトペーパー
・AIシステム開発の完全ガイドブック
・【2026年最新版】AI駆動開発の完全ガイドブック
会社紹介
株式会社riplaでは、お客様の事業・ユーザー・業務に最適化したオーダーメイド型システムを、構想策定・要件定義から開発・改善まで一気通貫で支援。事業会社でIT・DXを経験したプロフェッショナルによる高い要件定義力・システム設計力を活かし、事業成果の最大化に伴走します。

また、当社独自の開発テンプレート「Boxシリーズ」による標準機能の高速開発と、AI駆動開発の独自フレームワーク「GoDD」による独自機能のAI実装を組み合わせることで、低コスト・短期間で開発を実現いたします。

もし、システム開発やプロダクト開発に関するご要望がございましたら、お気軽にお問い合わせください。
・サービス概要資料のURLはこちら >>>
・お問合せページのURLはこちら >>>
・お役立ち資料のURLはこちら >>>


株式会社ripla 代表取締役CEOとして、システムパッケージ活用、システム開発、データ分析、生成AI活用、SaaS開発、アプリ開発、EC構築など、幅広い領域で企業のDX推進と事業成長を支援している。事業会社でIT・DXを経験したプロフェッショナルが集う株式会社riplaにおいて、お客様の事業・ユーザー・業務に最適化したオーダーメイド型システムを構想策定・要件定義から開発・改善まで一気通貫で支援し、単なるシステム納品にとどまらず、クライアントと同じ目線で事業成果の最大化に向けた伴走支援を行う。早稲田大学卒業後、ラクスル株式会社、LINEヤフー株式会社にて事業開発やDX推進などに従事した後、株式会社riplaを創業。