
TMSのリアーキテクチャは、既存のTMS(輸配送管理システム)の構造そのものを設計し直す技術プロジェクトです。PoCやプロトタイプ、モックアップ開発は、システム全体を一気に作り替えず、「垂直スライス」の単位で検証を進めます。
既存のTMSは、配車計画の立案、走行ルートの最適化、運賃計算、車両とドライバーの動静管理を担ってきたシステムです。リアーキテクチャは、リホスト、リプラットフォーム、リファクタリング、リビルド、リプレースという5つの技術的アプローチ(5R)のうち、特にリファクタリングとリビルドをさらに掘り下げる取り組みです。
- モノリスからマイクロサービスへの分解
- ドメイン駆動設計(DDD)
- API-first設計
- クラウドネイティブアーキテクチャパターン
IT部門・アーキテクト・エンジニアなど技術者に向けて、PoCの設計精度を高める判断の観点を解説します。全体像は、下記の記事をご覧ください。
▼全体ガイドの記事
・TMSのリアーキテクチャの完全ガイド
・業務システム開発を依頼する会社の選び方やRFPの作り方については、無料ホワイトペーパー「業務システム開発の完全ガイドブック」で詳しく解説しています。
・スクラッチシステム開発を依頼する会社の選び方やRFPの作り方については、無料ホワイトペーパー「スクラッチシステム開発の完全ガイドブック」で詳しく解説しています。
TMSのリアーキテクチャの位置づけ(垂直スライスによる技術検証という論点)
同じ「TMS」というキーワードでも、何を検証対象とするPoCかは記事群ごとにまったく異なります。そのため、TMSのリアーキテクチャにおけるPoCの位置づけは、近接する4つの記事群と切り分けて理解する必要があります。
モダナイゼーション・刷新・更改・リニューアルとの違い
垂直スライスという単位でPoCを行う理由
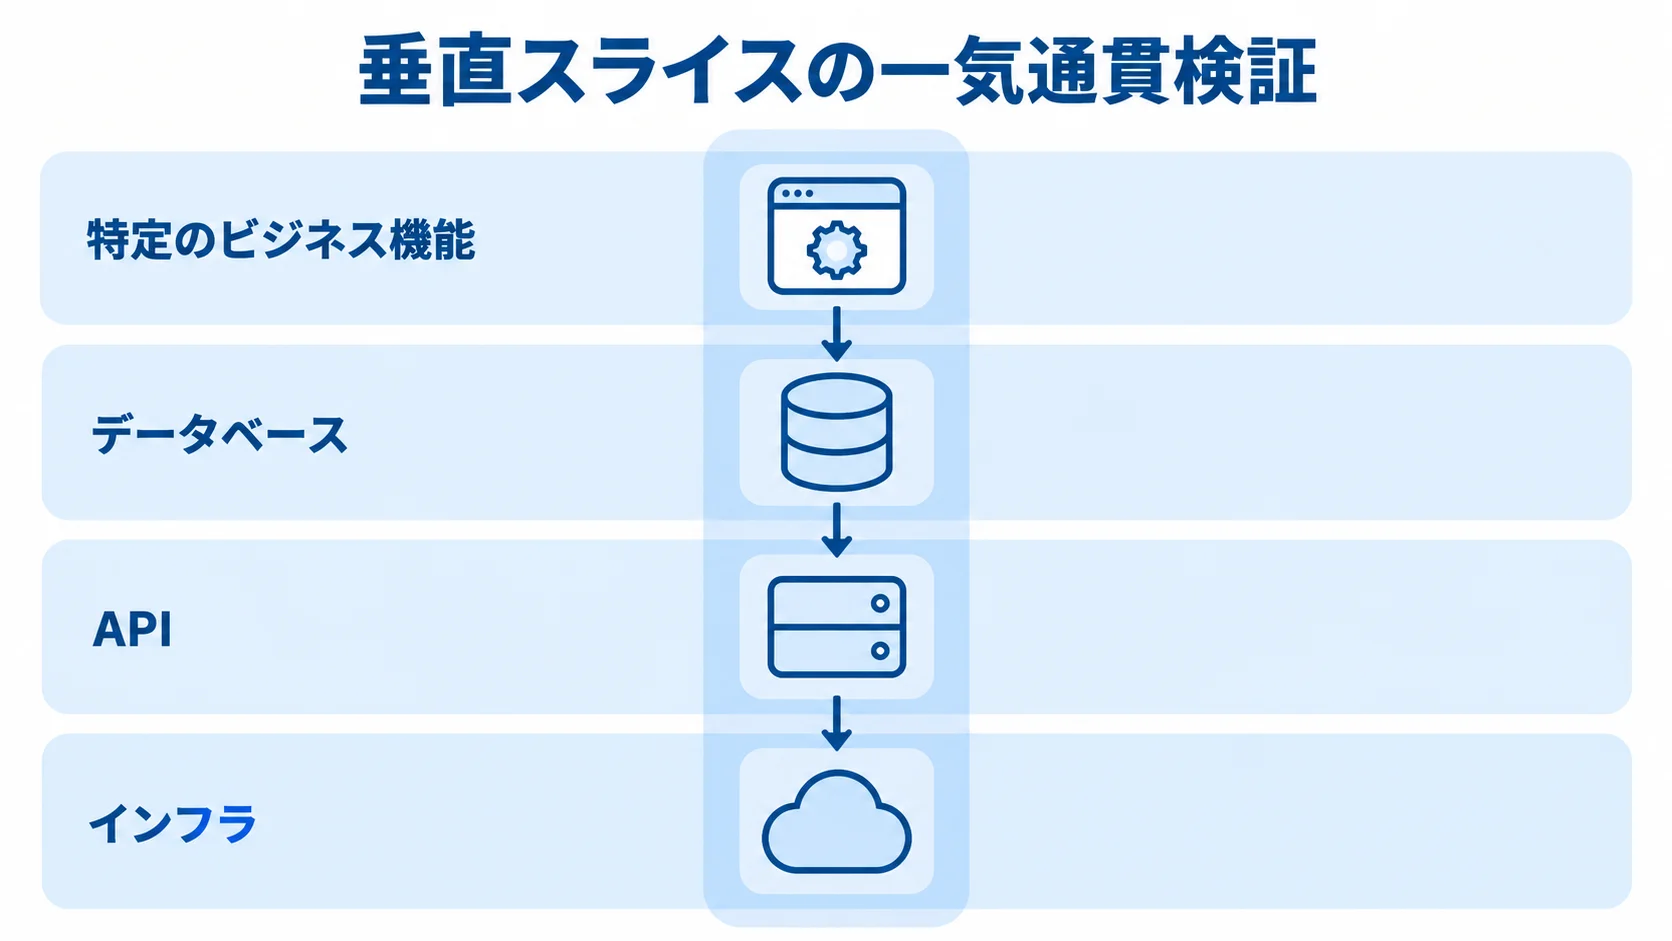
TMSのアーキテクチャ全体を薄く広く検証しようとすると、境界設計の妥当性やデータ整合性の課題が表に出ないまま、検証できた気になってしまうおそれがあります。そこで有効なのが、特定のビジネス機能をデータベースからAPI、インフラまで一気通貫で切り出す「垂直スライス」というPoCの単位です。
TMSであれば、たとえば「特定エリアの配車最適化処理」や「一部車両のGPS・テレマティクスデータ収集基盤」のように、業務面でもインフラ面でも自己完結する単位を選びます。そうすることで、システム全体を作り込まなくても、アーキテクチャ設計が抱えるリスク(サービス境界の妥当性、データ一貫性の担保、スケーラビリティ)を、現実的なコストで検証できます。
輸送配車系TMSのPoCでは、開発期間は3ヶ月〜、費用感は100万円〜500万円程度が、一つの目安として報告されています。
TMSのリアーキテクチャにおけるPoCの進め方
アーキテクチャ再設計のPoCは、システム全体のモダナイゼーションにおける最初のパイロットフェーズ(目安3〜6ヶ月)に位置づけられます。目的は、技術的な実現性を確かめ、後続フェーズへ進むかどうかを判断する材料をそろえることです。
垂直スライスの選び方(特定エリアの配車最適化処理/一部車両のGPS収集基盤)
垂直スライスの選定では、システム全体を薄く作るのではなく、ドメイン専門家とエンジニアが参加するEventStormingのようなワークショップで3〜5つのコアビジネスドメインを特定します。そのなかから、検証価値が高くリスクも高い1つを選び出します。
TMSであれば、「特定エリアの配車最適化処理」で配車エンジンのマイクロサービス分離を、「一部車両のGPS・テレマティクスデータ収集基盤」でストリーム処理基盤を、集中的に検証できます。この2つは技術的な性質がまったく異なります。そのため、両方を検証する場合も、同時には進めず、まずどちらか一方に絞って知見をためてから、もう一方に着手するのが現実的です。
数日〜数週間の使い捨てコードで実現可能性だけを確かめる「アーキテクチャスパイク」を組み合わせれば、本格投資の前に低コストで検証できます。対象になるのは、配車エンジンを分離したときのレスポンスタイムや、数千台規模のGPSストリームをクラウド上でスケーラブルに捌けるかといった論点です。
ストラングラーフィグパターンによる並行検証
PoCの段階から取り入れておきたいのが、「ストラングラーフィグパターン」です。既存のモノリスは稼働させたまま、新しいサービスを周囲に並行して構築する方法です。
APIゲートウェイを介して一部のトラフィックだけを新しいマイクロサービスへ振り分け、問題が起きた場合にはすぐ旧来のコードへ戻せる状態を保ちながら、検証を進めます。
この進め方なら、PoCの段階で想定外の不具合が見つかっても、稼働中の輸送業務への影響を局所化できます。そのぶん、本番相当のトラフィックを使った現実的な検証もしやすくなります。
GPS・テレマティクスストリーム処理基盤のプロトタイプ検証
GPS・テレマティクスストリーム処理基盤のプロトタイプ検証では、まず、どこまでのリアルタイム性が必要かを見極めることが、最初の論点になります。
Push型・Pull型ストリーミング設計の比較検証
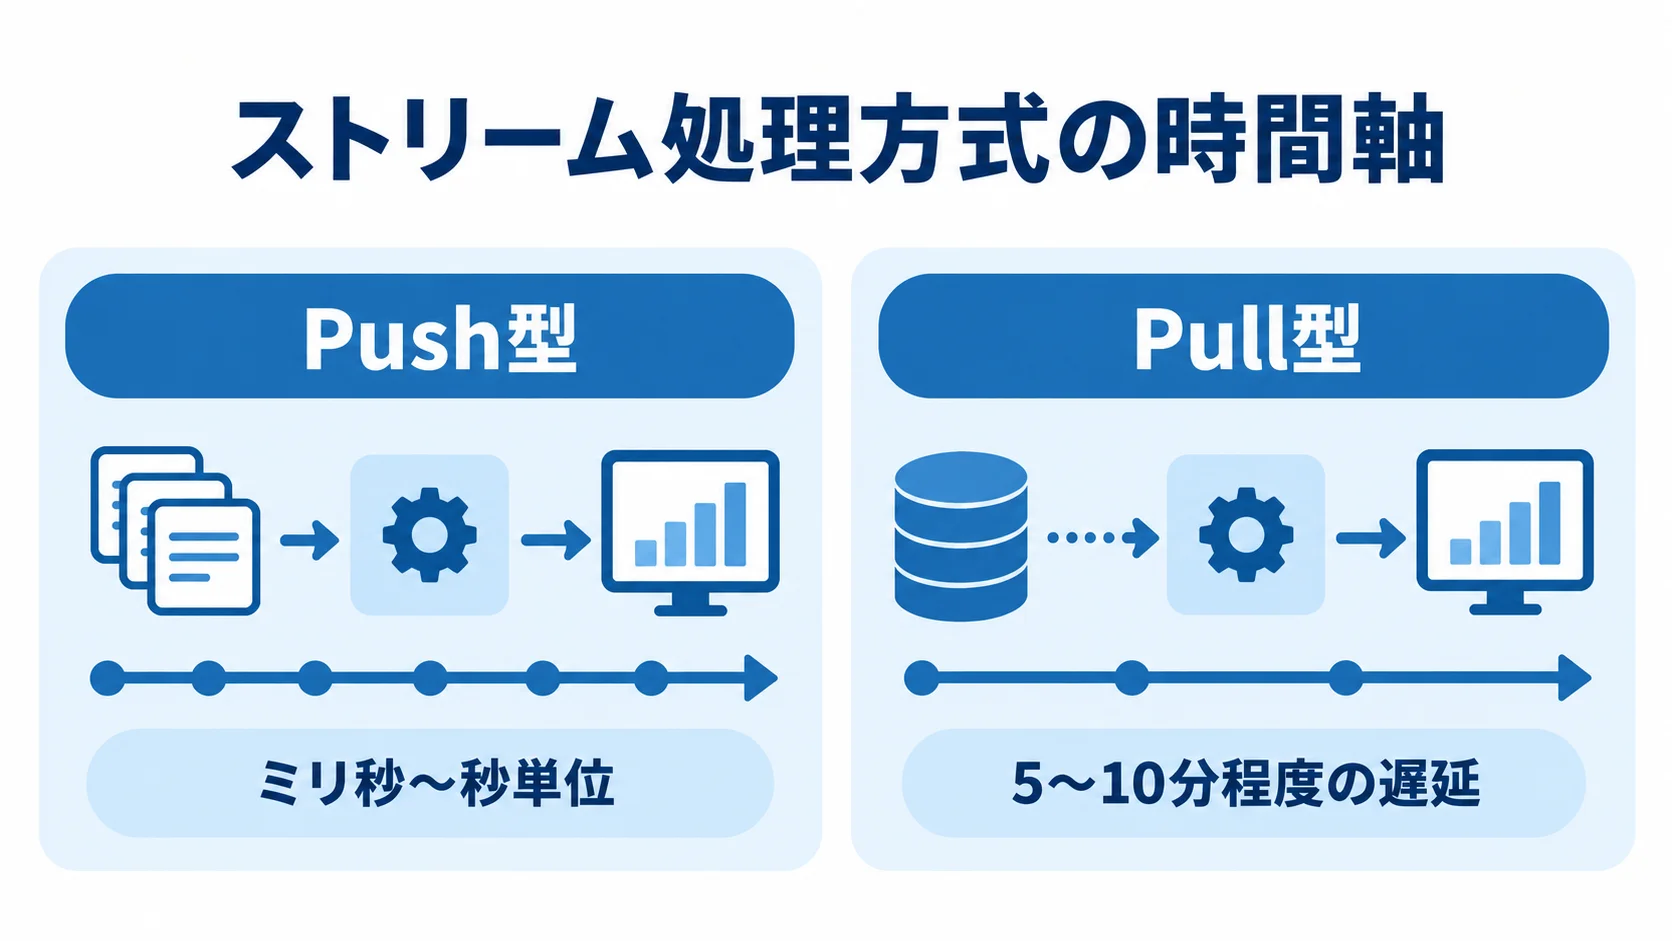
GPS・テレマティクスデータの連携方式は、大きく2つに分けられます。Kafkaのようなメッセージブローカーでイベントが発生した瞬間に処理を確定させる「Push型」と、一定間隔でデータを取得・照合する「Pull型(バッチ照合)」です。Push型は、現在地の即時反映やリアルタイムのルート逸脱検知のように、ミリ秒〜秒単位での確定が求められる業務に適しています。
一方で、イベントが紛失した場合の補償処理(リトライ・再送)の実装は難しくなります。Pull型は、5〜10分程度の遅延が許容される業務で使えます。たとえば、配送実績の定期集計や運賃精算データの照合です。
こうした業務は、シンプルなスケジューラで実装でき、障害発生時にも自己修復しやすいという利点があります。プロトタイプ検証の段階で、TMSのどの機能にどちらの方式が適するかを業務要件と突き合わせておくと、後工程での設計の手戻りを防げます。
モックサーバー・API契約による並行開発の検証
GPS・テレマティクスストリーム処理基盤のプロトタイプでは、同期通信のAPI契約はOpenAPI 3.0のような仕様で、非同期・イベント駆動通信の契約はAsyncAPIのような仕様で、先に定義します。そのうえで、PrismやMockoonといったツールでモックサーバーを自動生成する進め方が有効です。
モックサーバーがあれば、位置情報を受け取る配車最適化エンジンや配車ダッシュボードといった呼び出し側は、ストリーム処理基盤本体の完成を待たずに、開発と結合テストを進められます。
あわせて、PactやSpring Cloud Contractのようなコンシューマ駆動契約テストをCI/CDに組み込んでおくと、プロトタイプ段階で定めた契約が後工程で破壊的に変更されるリスクを未然に防げます。
配車最適化エンジンのPoC・Go/No-Go判断
配車最適化エンジンのPoCでは、マイクロサービスとして本格投資すべきかを、客観的な基準で判断することが求められます。「動くものができた」という事実は、その材料の一つです。
あわせて、TMS特有の技術的リスクを洗い出しておくことも欠かせません。
Go/No-Go判断の4つの基準とTMS特有のリスク検証
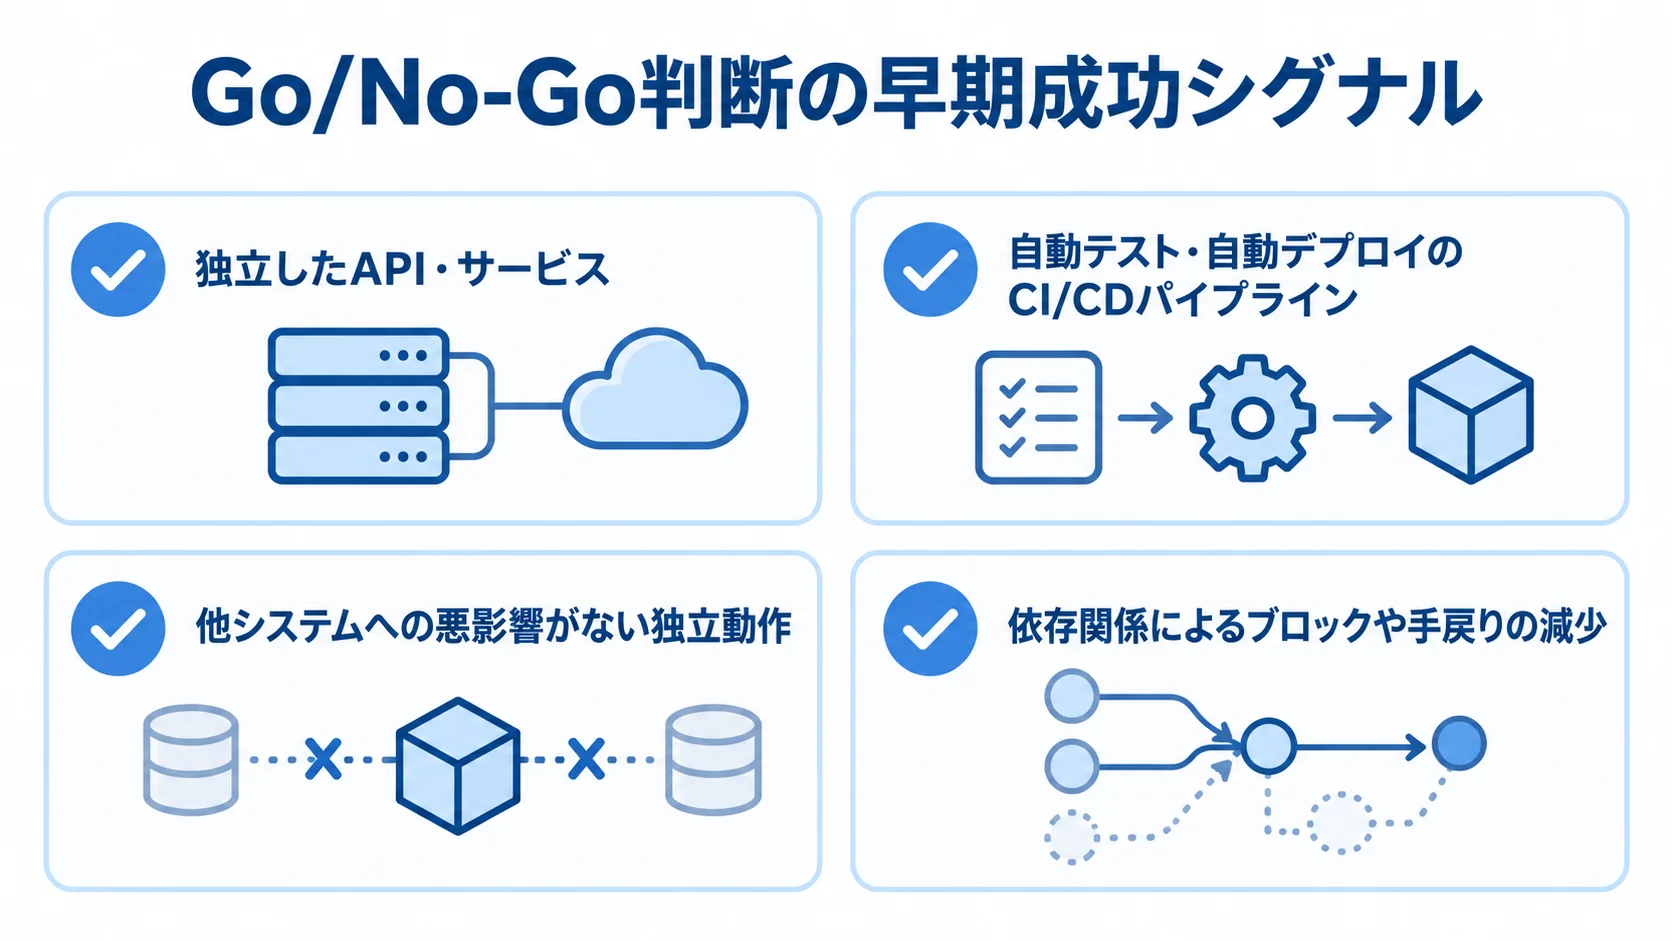
パイロットフェーズ(最初の四半期)の終了時点で、4つの早期成功シグナルを達成できているかどうかが、Go/No-Goの明確な判断基準になります。
- 配車最適化エンジンが独立したAPI・サービスとしてきれいに分離できていること
- 自動テスト・自動デプロイのCI/CDパイプラインが初期段階で確立されていること
- 移行した最初のコンポーネントが他システムに悪影響(リグレッション)を与えず、独立して動作していること
- 依存関係による開発のブロックや手戻りが減り、エンジニアリングの速度そのものが向上し始めていること
これに加え、TMSでは、配車アルゴリズムの精度と負荷も、Go/No-Goの判断材料に含めるべきです。精度では、渋滞状況、ドライバーの拘束時間(年間960時間上限規制)、積載率という条件を満たせるか、ベテラン配車担当者の暗黙知をパラメータとして正しく組み込めているかを確かめます。
負荷では、数千台規模のGPS・テレマティクスデータをリアルタイムかつ遅延なく処理できるかを確かめます。達成できない場合は、無理に本格開発へ進めず、ドメインの境界設計やDevOps体制を見直すNo-Go判断を下すべきとされています。
データクレンジング先行投資の実例(9ヶ月から3ヶ月への短縮)
配車最適化エンジンのPoCで見落とされがちなのが、アルゴリズムそのものの検証に入る前に、入力となる住所・配送先データの品質を確認する工程です。あるTMSの配車最適化プロジェクトでは、不均一な住所フォーマットやジオコードの欠落・重複といったデータ品質の問題を先に解消するため、プロジェクト開始を意図的に4ヶ月遅らせました。そのうえで、データクレンジングと自動ジオコーディングの仕組みを整備しました。
データクレンジングを先に済ませたことで、当初9ヶ月かかると見積もられていた最適化エンジン本体の開発フェーズが、わずか3ヶ月で完了しています。
また、既存の受注管理システム(OMS)やWMSとのデータ連携も、見落とせません。フォーマットの不一致やAPI連携エラーが起きると、現場で二重入力が発生し、業務停止に直結するためです。そこで、PoCの段階で連携仕様の食い違いを洗い出しておく工程が、後続のマイクロサービス開発フェーズの期間見積もりを大きく左右します。
PoCを本開発につなげる実務ポイント
PoCで得た知見を本開発へ着実につなげるには、予算の位置づけと依頼先の選定を、あらかじめ整理しておくことが欠かせません。
PoC予算の位置づけとパイロット拠点の選び方
アーキテクチャ再設計のPoCは、インフラ基盤づくり、ドメイン分析、技術的な実現性の検証そのものへの投資として、予算を位置づけることが大切です。ビジネス収益を直接生むものとは、性格が異なります。
パイロット拠点・パイロットエリアは、業務への影響が比較的小さく、かつGPS・テレマティクスストリーム処理基盤や配車最適化エンジンの技術的な難所を代表的に含む対象から選びます。そうすると、限られた検証期間でも有意義な知見が得られます。
PoCの結果が期待した効果予測を下回るシナリオでも、一定の投資対効果を確保できるかという安全マージンをあらかじめ確認しておくと、本開発への移行判断がスムーズになります。
依頼先選定のポイント
PoCの依頼先を選ぶ際は、単発の試作品を作れるかに加えて、技術力を確かめます。確認したいのは、ドメイン駆動設計によるBounded Contextの特定、API-first設計によるモック開発、ストラングラーフィグパターンによる並行検証までを、一貫して設計できるかどうかです。
契約前の提案段階では、垂直スライスの選定理由とGo/No-Go判断の基準を、どこまで具体的に示せるかを確認します。「試しに作ってみる」だけでなく、本開発への移行を見据えた検証設計を提案してくれるパートナーかどうかを見極めましょう。
プロジェクト開始後は、パイロットフェーズの節目ごとに、検証結果をまとめた定例報告を設けます。Go/No-Goの判断を関係者間で共有できる体制を整えておくことが大切です。
まとめ
これまで、TMSのリアーキテクチャにおけるPoC・プロトタイプ・モックアップ開発を、順に解説してきました。取り上げたのは、位置づけや進め方から、ストリーム処理基盤と配車最適化エンジンの検証、本開発への接続までです。
PoCでは、特定エリアの配車最適化処理や一部車両のGPS・テレマティクスデータ収集基盤といった垂直スライスに絞り込みます。そのうえで、ストラングラーフィグパターンにより既存システムと並行させながら検証することが基本です。
データクレンジングへの先行投資で最適化エンジンの開発期間が9ヶ月から3ヶ月へ圧縮された例があります。ドライバーの拘束時間規制や暗黙知のパラメータ化というTMS特有の精度検証が示すとおり、PoC段階でのデータ品質の検証と現場要件の網羅性の確認が、本開発の成否を分けます。
4つのGo/No-Go基準を関係者間で共有し、垂直スライス単位の検証実績が豊富なパートナーに、早めに相談することをお勧めします。
▼全体ガイドの記事
・TMSのリアーキテクチャの完全ガイド
▼RFP作成前に読みたい無料ホワイトペーパー
・業務システム開発の完全ガイドブック
・スクラッチシステム開発の完全ガイドブック
・【2026年最新版】AI駆動開発の完全ガイドブック
会社紹介
株式会社riplaでは、お客様の事業・ユーザー・業務に最適化したオーダーメイド型システムを、構想策定・要件定義から開発・改善まで一気通貫で支援。事業会社でIT・DXを経験したプロフェッショナルによる高い要件定義力・システム設計力を活かし、事業成果の最大化に伴走します。

また、当社独自の開発テンプレート「Boxシリーズ」による標準機能の高速開発と、AI駆動開発の独自フレームワーク「GoDD」による独自機能のAI実装を組み合わせることで、低コスト・短期間で開発を実現いたします。

もし、システム開発やプロダクト開発に関するご要望がございましたら、お気軽にお問い合わせください。
・サービス概要資料のURLはこちら >>>
・お問合せページのURLはこちら >>>
・お役立ち資料のURLはこちら >>>


株式会社ripla 代表取締役CEOとして、システムパッケージ活用、システム開発、データ分析、生成AI活用、SaaS開発、アプリ開発、EC構築など、幅広い領域で企業のDX推進と事業成長を支援している。事業会社でIT・DXを経験したプロフェッショナルが集う株式会社riplaにおいて、お客様の事業・ユーザー・業務に最適化したオーダーメイド型システムを構想策定・要件定義から開発・改善まで一気通貫で支援し、単なるシステム納品にとどまらず、クライアントと同じ目線で事業成果の最大化に向けた伴走支援を行う。早稲田大学卒業後、ラクスル株式会社、LINEヤフー株式会社にて事業開発やDX推進などに従事した後、株式会社riplaを創業。