
C言語のリバースエンジニアリングにおけるフルスクラッチ・オーダーメイド開発とは、解析で復元した仕様・設計情報をもとに、既存のC言語システムをそのまま踏襲せず、新しい技術基盤の上でゼロから再設計・再実装する取り組みです。
- 復元した仕様・設計情報
- 新しい技術基盤
- ゼロからの再設計・再実装
意思決定がフルスクラッチの方向に固まったあと、復元した仕様書を再設計・再実装の作業へどうつなげるかが、分析と実行をつなぐ論点になります。同じクラスタの言語横断の総論や、COBOL・C#・VB.net・PL/Iの記事と比べると、C言語のフルスクラッチには固有の判断軸があります。本テーマの全体像は、以下の記事で詳しく解説しています。
▼全体ガイドの記事
・C言語のリバースエンジニアリングの完全ガイド
・業務システム開発を依頼する会社の選び方やRFPの作り方については、無料ホワイトペーパー「業務システム開発の完全ガイドブック」で詳しく解説しています。
・スクラッチシステム開発を依頼する会社の選び方やRFPの作り方については、無料ホワイトペーパー「スクラッチシステム開発の完全ガイドブック」で詳しく解説しています。
C言語システムのリバースエンジニアリング後にフルスクラッチ開発を選ぶ位置づけ
仕様が復元できても、その先に取れるアプローチは1つではありません。復元した情報を何に使うのかを、関連する別の取り組みと切り分けて整理しておくと、判断の出発点になります。
仕様復元とフルスクラッチ開発の関係(7波・移行クラスタとの違い)
7波の記事群では、フルスクラッチ・オーダーメイド開発を、今のシステムをどう変えるかを決める段階で、パッケージ製品かゼロからの開発かを比べる論点として扱っています。移行の記事群は、その判断が済んだあとに、変える瞬間をどう安全に進めるかという実行の段階を取り上げます。
これに対しC言語のリバースエンジニアリングは、その前段の「今のシステムが何をしているか分からない」状態から出発します。設計書のないシステムにいきなりフルスクラッチで着手すると、例外処理や業務ルールを見落として、機能後退(リグレッション)を起こすリスクが極めて高くなります。そのため、仕様を復元して、その仕様書をもとに要件定義を行う順序が特に重要になります。
既存踏襲(移植・置き換え)とフルスクラッチの判断分岐
C言語システムの仕様を復元しても、必ずしもフルスクラッチが唯一の選択肢とは限りません。たとえば、既存のロジック構造をできる限り踏襲したまま、新しいコンパイラや新しいマイコンへ移植する進め方を、「既存踏襲型の移行」といいます。既存踏襲型は動作実績のあるロジックを活かせるため、リグレッションのリスクが低く、期間・コストを抑えやすいという利点があります。
既存ロジックに技術的負債(保守性の低いスパゲティコード、非効率なメモリ管理、拡張性を欠いた設計)が溜まっていると、その負債ごと新環境へ引き継ぐことになり、根本的な課題の解決にはつながりません。フルスクラッチは、この負債を解消して、将来の機能拡張やハードウェア変更にも耐える設計を新たに組める反面、開発期間・コストは既存踏襲型より大きくなる傾向があります。
この判断では、対象システムの技術的負債の深刻度と、今後想定される機能拡張・ハードウェア変更の規模を見極める必要があります。判断に迷う場合は、機能をいくつかのグループに分け、「今後も長く手を入れずに使えるか」「頻繁な機能追加が見込まれるか」で評価します。前者は既存踏襲、後者はフルスクラッチとグループごとに使い分ける「ハイブリッド判断」も、大規模システムでは有効です。
フルスクラッチ開発を選ぶべきケースと判断基準
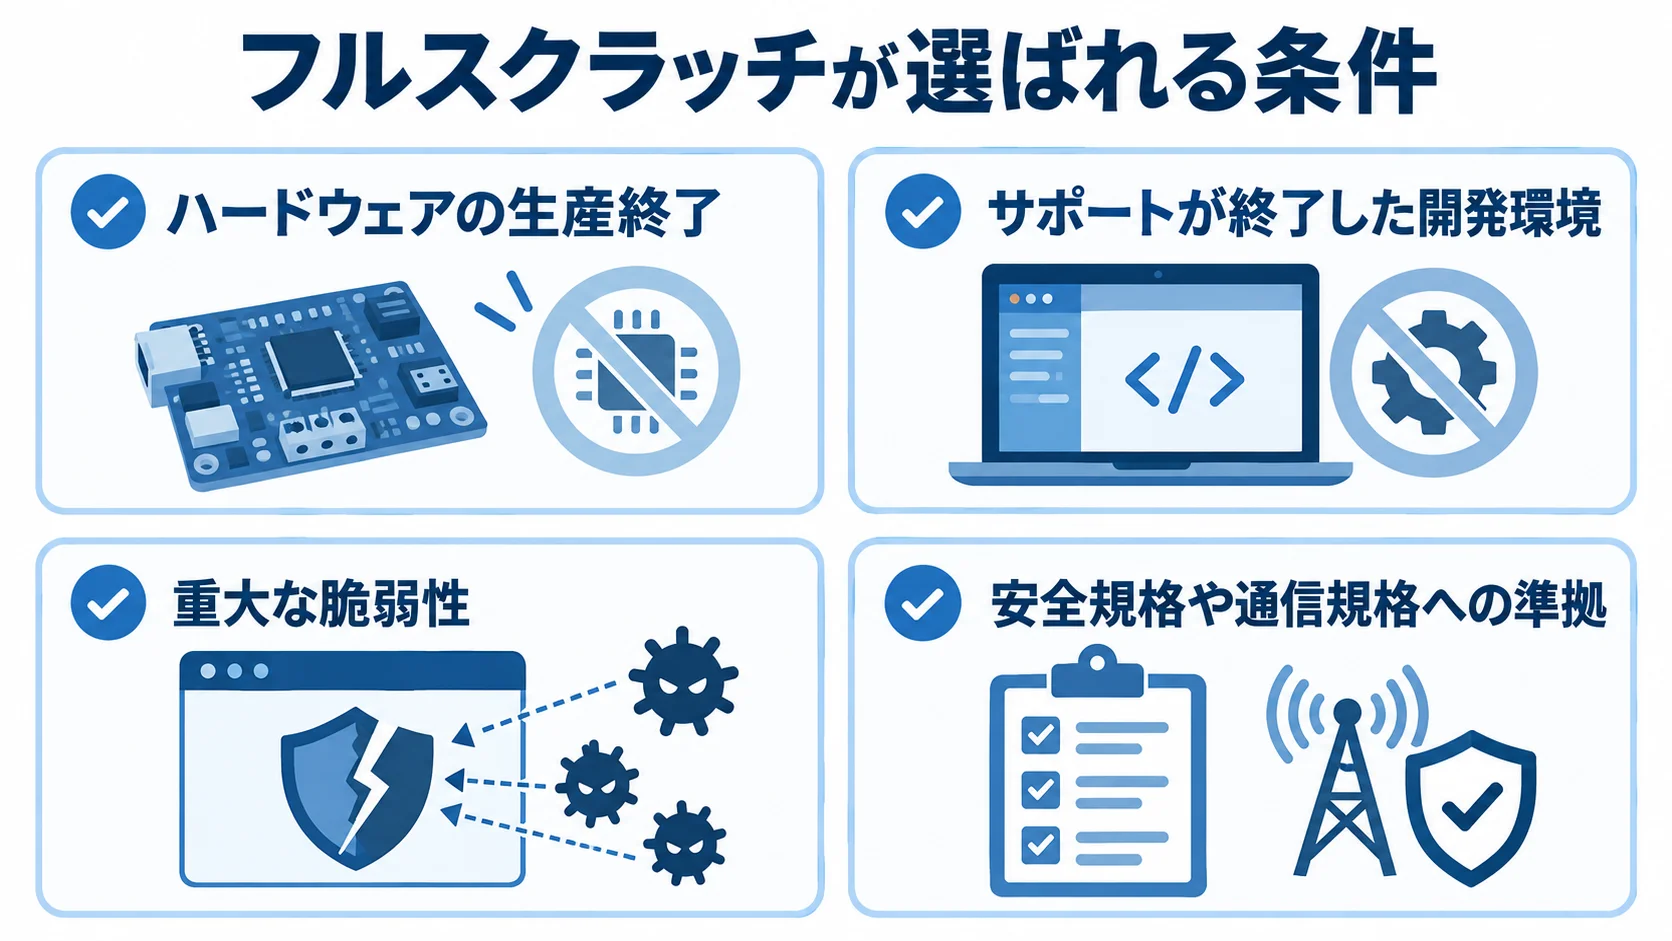
フルスクラッチと既存踏襲のどちらが自社に合うかは、いくつかの具体的な基準に照らして判断します。典型的なケースは、ハードウェアの生産終了やサポート終了、重大な脆弱性の発見、輸出先の規格対応です。
C言語の組み込み・制御系システムでは、老朽化したハードウェアを新しい半導体・基板へ刷新するタイミングと、ソフトウェアを作り直すタイミングが密接に連動しています。そのため、ソフトウェア単体では判断できないケースが多くあります。
また、ポインタ演算による直接的なメモリ操作やハードウェアレジスタへの依存が強いコードほど、既存ロジックを新環境へそのまま移植するのが難しくなります。このため、フルスクラッチという選択肢の重要性が、他言語以上に高まります。
ハードウェア制約・言語の陳腐化などフルスクラッチが必要な条件
代表的な条件の一つは、対象マイコンやハードウェアが生産終了(ディスコン)となり、既存ロジックをそのままの構造で新しいハードウェアへ移植することが、技術的に不可能か著しく非効率になるケースです。新しいマイコンでは、レジスタ構成やメモリマップ、割り込みベクタの仕様が旧ハードウェアと大きく異なることが多く、ハードウェアレジスタへ直接アクセスするコードは、そのままでは動きません。
古いコンパイラや、サポートが終了したベンダー独自の開発環境に強く依存していて、現代的な開発・テスト環境への移行が難しい場合も、フルスクラッチが現実的な選択肢になります。さらに、外部通信のなりすまし検証がない、ファームウェアの改ざん検知機構がないといった重大な脆弱性が見つかった場合にも、フルスクラッチが選ばれます。部分的な改修では対応しきれず、セキュリティ設計をゼロから見直す必要があるためです。
加えて、グローバルに展開される製品の一部を成すシステムで、輸出先の国・地域が新たな安全規格や通信規格への準拠を求めるようになる場合もあります。既存のアーキテクチャでは対応しきれず、規格適合を前提とした設計からやり直すフルスクラッチが、典型的な選択肢になります。
段階移行 vs 一括フルスクラッチの選択
フルスクラッチを選んだ場合も、全機能を一度に作り直す「一括フルスクラッチ」と、機能やモジュール単位で段階的に置き換える「段階移行型フルスクラッチ」のどちらにするかを決めることになります。制御系のC言語システムは、複数の機能が密接に連携して製品の挙動を成り立たせていることが多く、新旧が混在する中間状態を安全に保つことが、業務システム以上に難しくなります。
特にリアルタイム性が求められる制御ループの一部だけを新実装に切り替える場合、新旧の処理タイミングのずれが誤動作につながるおそれがあります。一方で、機能の独立性が高く、モジュールごとに入出力のインターフェースを明確に定義できる場合は、段階移行でリスクを分散させるほうが現実的なこともあります。
段階移行を選ぶ場合は、新旧の境界をどこに置くかと、新旧が並行して動く「共存期間」の長さを決める必要があります。共存期間は、短ければ実運用の検証が不足し、長ければ二重の保守負担が続きます。そのため、季節変動や生産ラインの稼働スケジュールなど、対象製品の稼働サイクルを踏まえて、無理のない期間を設定します。
復元仕様書を基にしたフルスクラッチ開発の実務プロセス
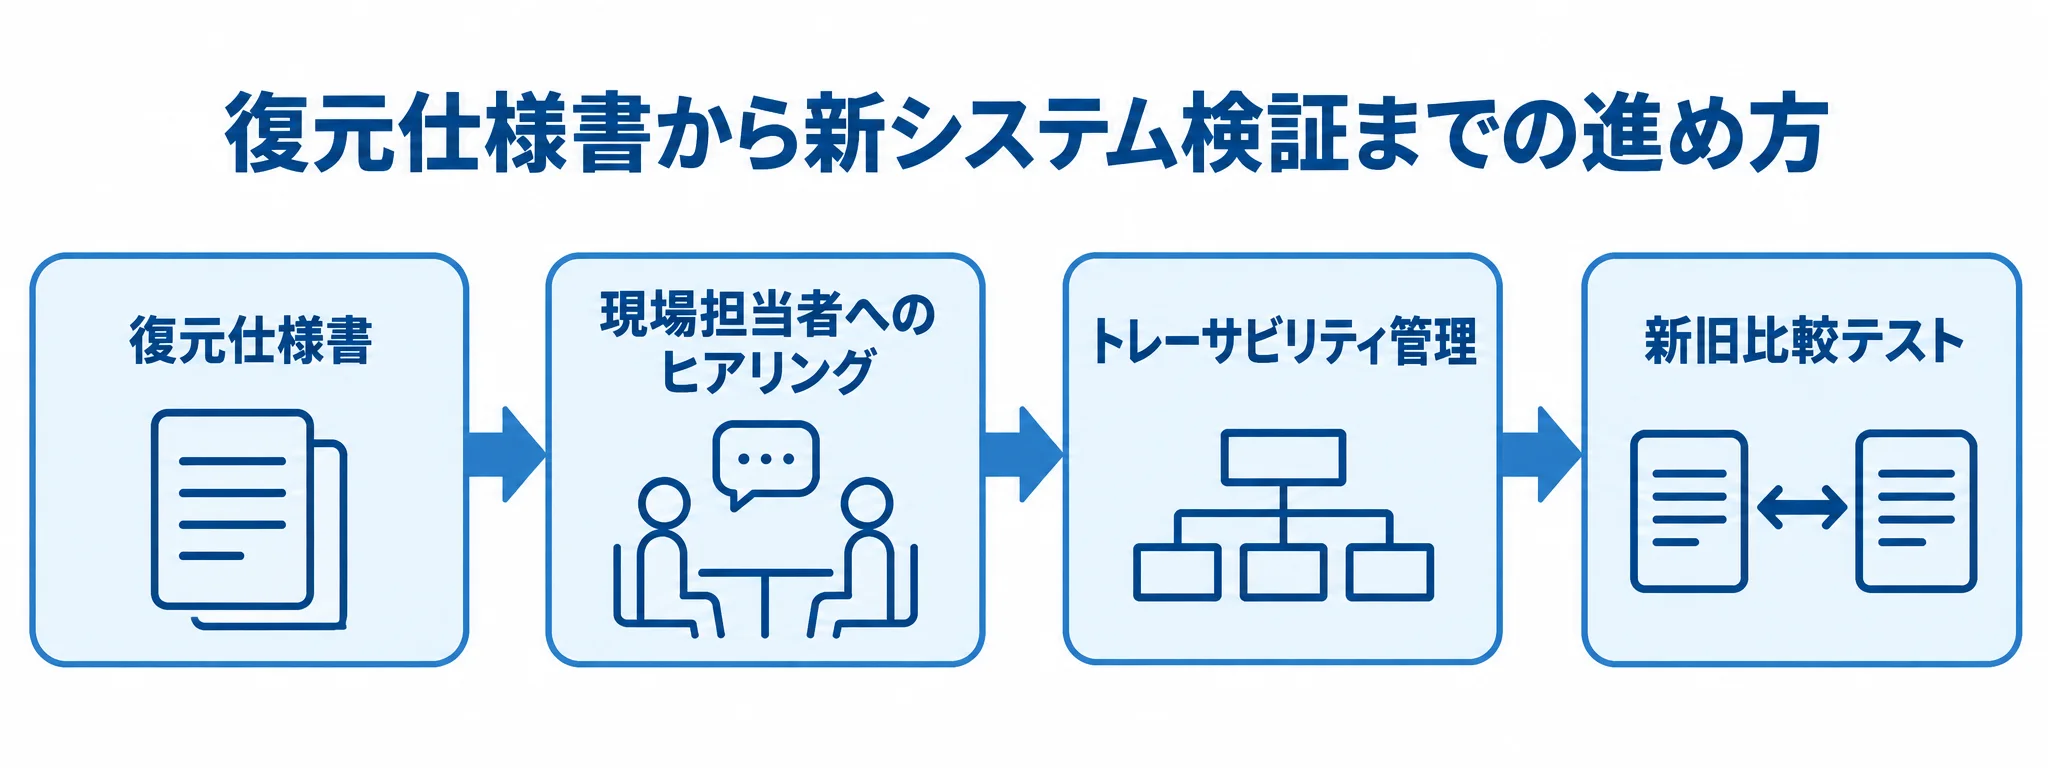
フルスクラッチ開発の成否は、復元した仕様書を参考資料にとどめず、開発の起点となる正式な要件定義書として扱えるかどうかで決まります。
仕様書のトレーサビリティ確保
リバースエンジニアリングで復元した仕様書には、各機能や制御ロジックが「なぜそう実装されていたか」という背景情報が十分に含まれていないことが少なくありません。機械的に導けるのは「何をしているか」という事実であり、設計意図までは解析だけでは復元しきれない場合があります。
そのため、要件定義フェーズでは、長年運用してきた現場担当者にヒアリングし、各項目が「今も必要な業務要件」か、「過去の特殊事情に起因する、今では不要な処理」かを1つずつ判定する作業が欠かせません。判定結果は、復元仕様書の各項目とひもづけて記録しておきます。
この記録を使った「トレーサビリティ管理」を徹底すると、設計者が、なぜその機能を実装するのか、あるいは実装しないのかという判断根拠を後から追跡できます。これにより、開発途中の仕様変更や開発後の監査対応にも耐えられる体制を作れます。
新旧比較テスト・検証工程
フルスクラッチで再構築した新システムが旧システムと同等以上の品質を持つことを確かめるには、新旧の挙動を突き合わせる比較テストが欠かせません。制御系のC言語システムでは、同じ入力条件(センサー値やコマンド信号など)を新旧両方に与え、出力される制御結果が一致するかを検証します。
旧システムの実機やシミュレーション環境は、プロジェクト期間中も廃棄せず、いつでも比較の基準(リファレンス)として使える状態に保っておくことをお勧めします。新旧で出力が一致しない箇所は、単純な実装ミスか、復元仕様書の解釈違いかを切り分けることになります。
切り分けを、解析担当者と実装担当者が連携して進める体制を組んでおくと、原因究明が速くなります。また、センサー値の入力パターンを網羅的に生成し、新旧両システムへ自動で入力してログを突き合わせるテストハーネスを作るのも有効です。こうしておけば、途中で仕様の解釈が変わっても、影響範囲をすぐに再検証でき、テスト工数を大幅に圧縮できます。
フルスクラッチ開発の費用・期間感と外注時の注意点
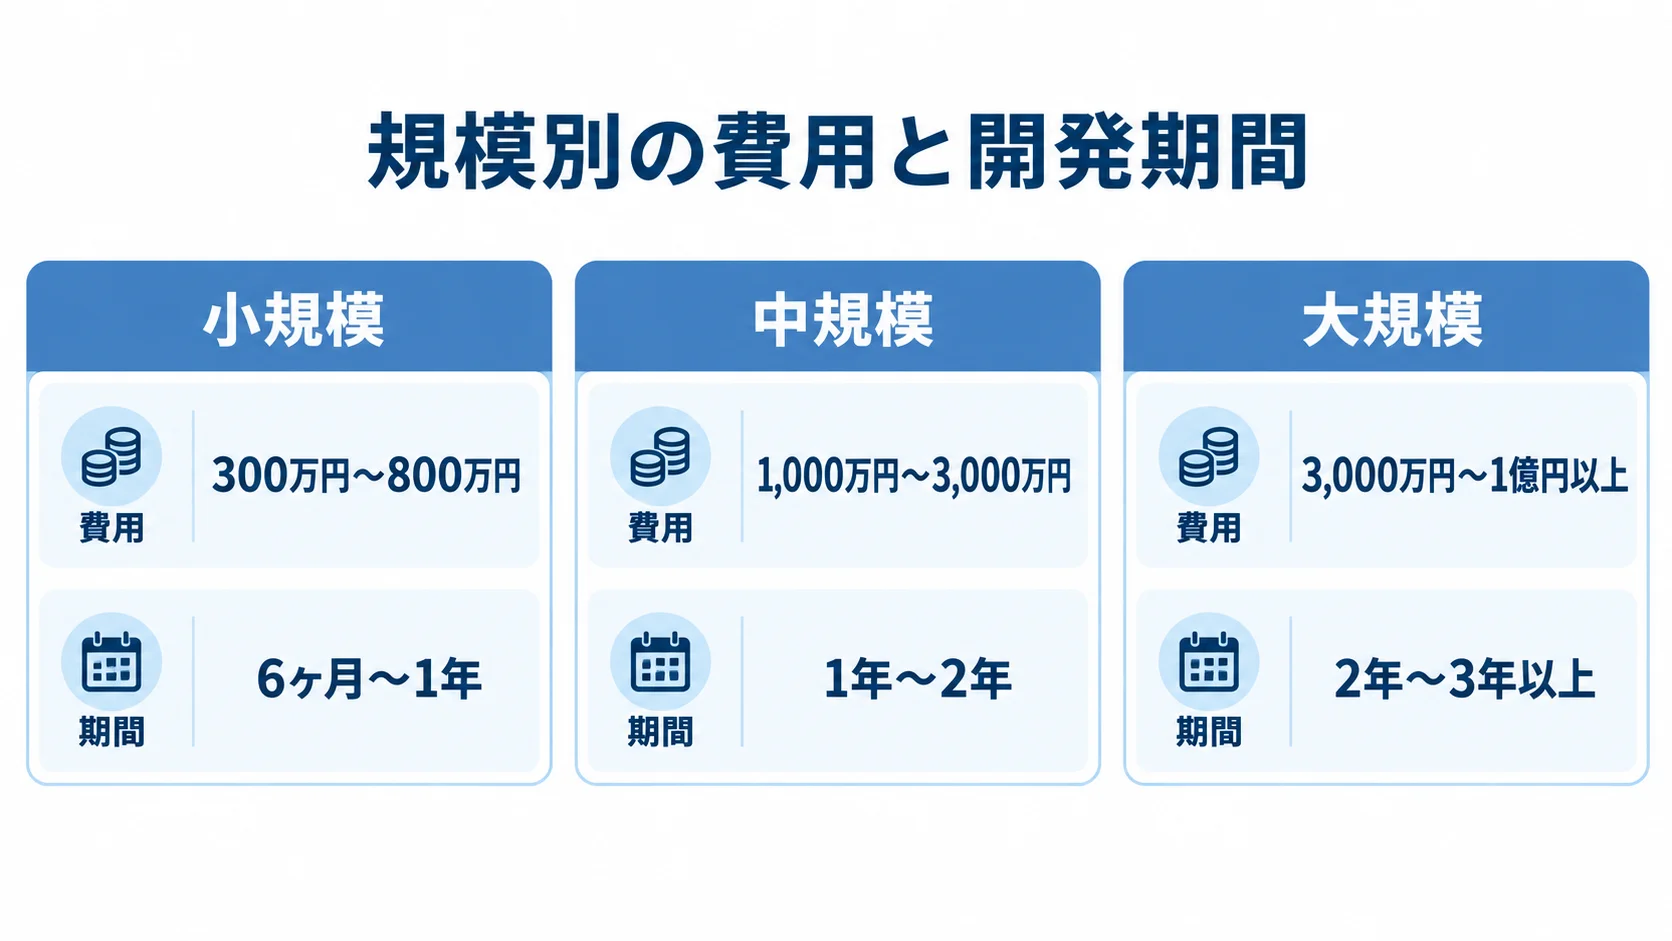
費用と期間の見込みを先に押さえておくと、外注先を選ぶときの判断がぶれにくくなります。費用は仕様復元と再実装を合わせた費用感で、期間は仕様復元からフルスクラッチ完了までを通して見込みます。外注先は、仕様復元の経験の有無も確認します。
費用・期間の目安
費用は、仕様復元と再実装の工程を合わせた費用感で捉える必要があります。小規模の制御モジュール(数千行〜1万行程度)は、仕様復元を含めて300万円〜800万円程度が目安です。中規模の産業機器ファームウェア(数万行〜10万行程度)は1,000万円〜3,000万円程度、大規模のプラント制御・車載制御システム(10万行以上)は3,000万円〜1億円以上が一般的な水準です。
期間は、仕様復元からフルスクラッチ完了までを通して、小規模で6ヶ月〜1年、中規模で1年〜2年、大規模で2年〜3年以上を見込みます。既存踏襲型の移植と比べると、フルスクラッチは新規開発に近い工数が発生するため、費用・期間ともに大きくなる傾向があります。
ただし、将来の機能拡張やハードウェア変更への対応力まで含めて、長期的な投資対効果で評価する必要があります。予算承認では、初期投資額に加えて、既存踏襲を選んだ場合に将来発生しうる追加改修コストや、老朽化したハードウェアの調達リスクも金額に換算します。両者を並べて比べられる資料があると、経営層の判断を後押ししやすくなります。
ベンダー選定・契約上の注意点
外注先は、新しく実装できるだけでなく、リバースエンジニアリングによる仕様復元の経験もあるベンダーを選ぶのが望ましいです。仕様復元と再実装を別々のベンダーに発注すると、復元仕様書の解釈にずれが生じたとき、責任の所在があいまいになりやすいためです。
同一のベンダー、または緊密に連携する複数ベンダーに一貫して依頼すると、復元仕様書に書かれない設計意図も、解析担当者に直接確認しながら進められます。契約は、要件が固まりきらない仕様復元と要件定義を準委任契約とし、要件が確定した実装とテストは請負契約に切り替える、フェーズごとの使い分けが有効です。この形にすると、双方のリスクを適切に配分できます。
組み込み・制御系では安全規格への準拠も多く求められるため、選定時に対象業界での認証・規格対応の実績を確認します。そのうえで、新たに作るコードや設計資料の著作権、ツール・ライブラリのライセンス条件も契約書で定めます。特に、復元仕様書の著作権が旧開発元に帰属する可能性がある場合は、着手前に法務部門を交えて権利関係を整理します。
まとめ
フルスクラッチを選ぶ位置づけ、判断基準、復元仕様書を基にした進め方、費用・期間の目安と外注時の注意点を見てきました。ハードウェアの生産終了や開発環境のサポート終了、重大なセキュリティ脆弱性の発見といった条件がそろうと、フルスクラッチが選ばれやすくなります。
その場合は、仕様書のトレーサビリティ確保が、プロジェクトの成否を左右します。また、費用の目安は、小規模で300万円〜800万円、中規模で1,000万円〜3,000万円、大規模で3,000万円〜1億円以上です。
仕様復元と再実装を一貫して任せられるベンダーを選ぶことは、プロジェクト全体のリスクを抑えるうえで大きな決め手になります。段階移行と一括フルスクラッチのどちらを選ぶ場合も、新旧比較テストの体制を早めに整えておくことが、品質を保ったまま計画どおりに移行を終えるための欠かせない備えになります。
C言語のリバースエンジニアリングを起点としたフルスクラッチ開発は、単なる技術更新にとどまらず、長年ブラックボックス化していたシステムの設計思想を自社の資産として取り戻す機会にもなります。既存踏襲かフルスクラッチかの判断を誤らないために、まずは仕様復元の精度を高め、組み込み・制御系のC言語に精通したパートナーへ早めに相談することをお勧めします。
ハードウェアの生産終了や規格改定の時期が分かっている場合は、そこから逆算して、仕様復元とフルスクラッチ開発の着手時期を計画します。余裕を持ったスケジュールを組むことが、駆け込みの意思決定による品質低下を避ける最善の方法です。
▼全体ガイドの記事
・C言語のリバースエンジニアリングの完全ガイド
▼RFP作成前に読みたい無料ホワイトペーパー
・業務システム開発の完全ガイドブック
・スクラッチシステム開発の完全ガイドブック
・【2026年最新版】AI駆動開発の完全ガイドブック
会社紹介
株式会社riplaでは、お客様の事業・ユーザー・業務に最適化したオーダーメイド型システムを、構想策定・要件定義から開発・改善まで一気通貫で支援。事業会社でIT・DXを経験したプロフェッショナルによる高い要件定義力・システム設計力を活かし、事業成果の最大化に伴走します。

また、当社独自の開発テンプレート「Boxシリーズ」による標準機能の高速開発と、AI駆動開発の独自フレームワーク「GoDD」による独自機能のAI実装を組み合わせることで、低コスト・短期間で開発を実現いたします。

もし、システム開発やプロダクト開発に関するご要望がございましたら、お気軽にお問い合わせください。
・サービス概要資料のURLはこちら >>>
・お問合せページのURLはこちら >>>
・お役立ち資料のURLはこちら >>>


株式会社ripla 代表取締役CEOとして、システムパッケージ活用、システム開発、データ分析、生成AI活用、SaaS開発、アプリ開発、EC構築など、幅広い領域で企業のDX推進と事業成長を支援している。事業会社でIT・DXを経験したプロフェッショナルが集う株式会社riplaにおいて、お客様の事業・ユーザー・業務に最適化したオーダーメイド型システムを構想策定・要件定義から開発・改善まで一気通貫で支援し、単なるシステム納品にとどまらず、クライアントと同じ目線で事業成果の最大化に向けた伴走支援を行う。早稲田大学卒業後、ラクスル株式会社、LINEヤフー株式会社にて事業開発やDX推進などに従事した後、株式会社riplaを創業。